继续读实现,而不只记流程: 这篇保留为 ABA 入门笔记;新建的 Pinocchio 浮动基与源码专题 按三步展开:
01:Model、Data 与 SE(3) 状态 →
02:RNEA、CRBA 与 ABA 源码 →
03:接口调用与数值自检。特别注意:带四元数浮动基时,配置向量
q与切空间速度v维数不同;下文用v、a表示动力学的广义速度和加速度,不能直接当成配置数组的一阶、二阶逐元素导数。
Articulated-Body Algorithm (ABA) 笔记
简介
Articulated-Body Algorithm(简称 ABA)是 Featherstone 提出的机器人动力学高效算法,主要用于 前向动力学(Forward Dynamics) 计算:
输入:
- 系统配置 q
- 广义速度 v
- 关节力矩 τ
输出:
- 广义加速度 a(与
v同维)
算法优势:
对树形刚体系统、每个关节自由度有界且不包含接触约束求解时,ABA 通过递归求前向动力学,复杂度为 O(n)。通用稠密矩阵分解通常为 O(n³),但稀疏结构会改变比较;工程上即使使用质量矩阵,也应解线性方程,而不是显式求逆。
动力学背景
动力学方程
符号说明:
- M(q):质量矩阵
- h(q, v):科氏力、离心力、重力等非线性项
- τ:广义力矩
传统求解方法
直接解需要:
问题:上式用于表达数学关系;实现应使用分解后的 solve,或直接调用 ABA,不要照抄为 inverse()。
ABA 解决方案:通过递归传播替代矩阵求逆,避免显式计算 M⁻¹
算法流程
ABA 采用三步递归策略:
Step 1: 前向遍历(Forward Pass)
方向:从基座 → 末端
计算内容:
- vᵢ:每个关节的空间速度
- cᵢ:由关节运动与速度传播产生的偏加速度;重力需按算法约定另行引入,不应直接混写进每个
cᵢ。
Step 2: 反向遍历(Backward Pass)
方向:从末端 → 基座
计算内容:
- Iᵢ*:有效惯性(articulated-body inertia)
- pᵢ*:偏广义力
关键操作:聚合子关节的信息,逐层往上传递
Step 3: 前向求解(Forward Pass)
方向:从基座 → 末端
计算内容:
- 解出每个关节切空间的加速度 aᵢ
- 结合 τ 和上一步结果,传播最终加速度
算法示意图
三关节机械臂的递归传播
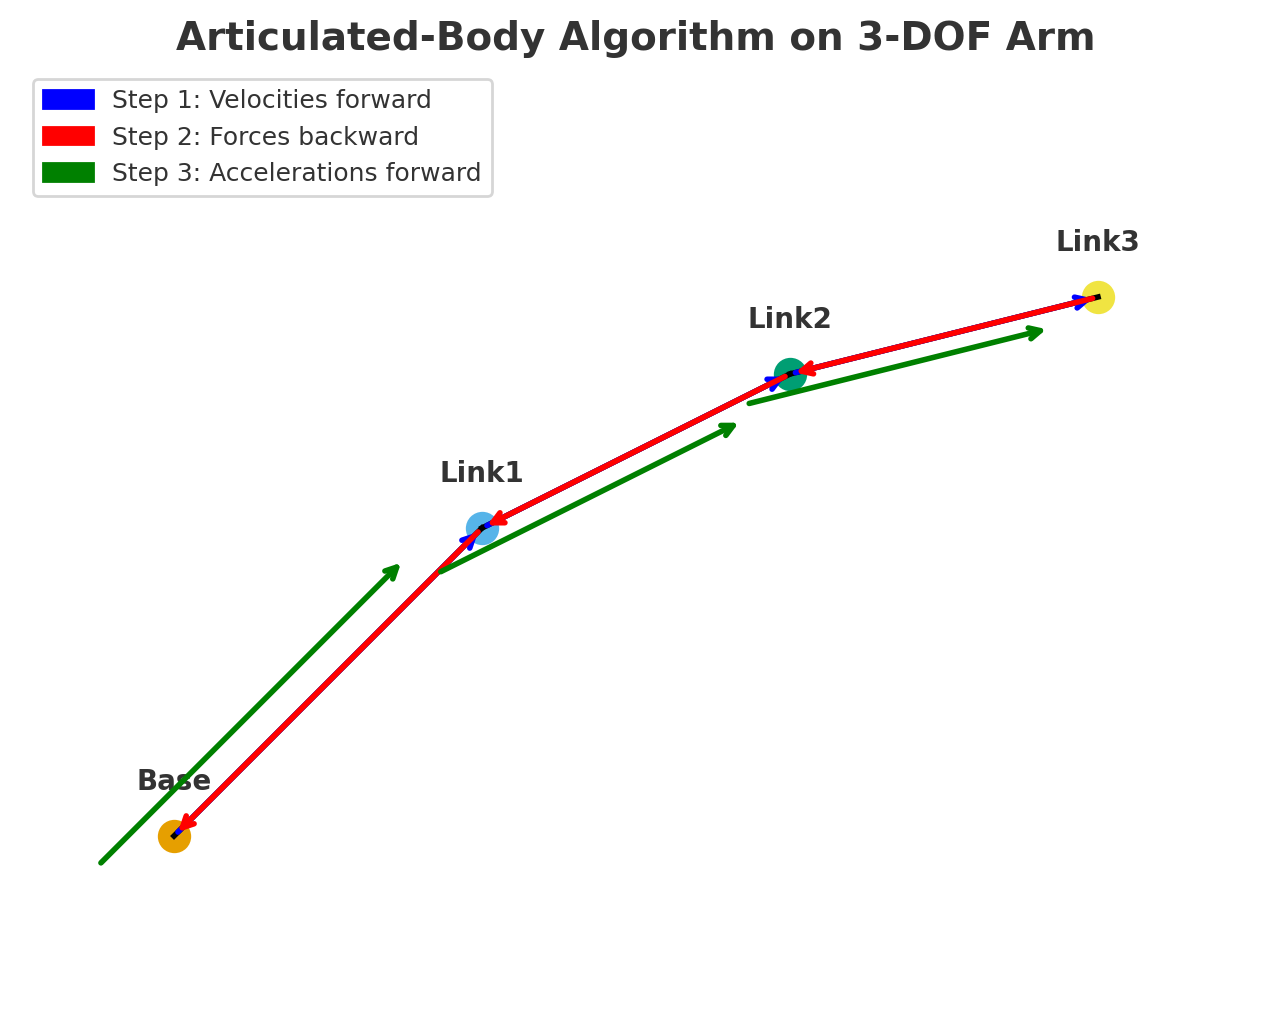
图例说明:
- 蓝色箭头:速度/偏加速度从基座传到末端
- 红色箭头:力和惯性从末端传回基座
- 绿色箭头:加速度从基座传到末端
应用场景
下面列出的是刚体动力学的相关应用与工具,不代表每个仿真引擎在所有模式下都默认调用同一种 ABA 实现;接触、闭环与约束求解还需要额外算法。
机器人仿真引擎
- Gazebo
- MuJoCo
- Isaac Sim
动力学库
- RBDL
- Pinocchio
- Drake
控制算法
- 模型预测控制(MPC)
- 强化学习(RL)
- 其他需要实时动力学计算的场景
伪代码示例
function ABA(q, v, tau): |
参考文献
-
R. Featherstone, The Calculation of Robot Dynamics Using Articulated-Body Inertias, International Journal of Robotics Research, 1983.
-
R. Featherstone, Rigid Body Dynamics Algorithms, Springer, 2008.
-
Pinocchio v3.8.0 的 ABA 源码,更详细的变量与调用关系见本专题第 02 篇。
