本篇要解决什么问题
上一篇已经完成了 QGroundControl 首次连接、原始参数备份、姿态仪观察,以及通过 MAVLink Console 确认板卡和 microSD 状态。
接下来不能急着连接电机。真正让一台四旋翼稳定起飞之前,必须先回答几个基础问题:
- 飞控怎么知道自己向哪边倾斜?
- Pixhawk 外壳上的箭头代表什么?
- 横滚、俯仰和偏航分别绕哪根轴旋转?
- 陀螺仪、加速度计、磁力计和气压计各自测量什么?
- 为什么传感器都显示正常,现在仍然不应该重新校准?
本篇继续保持安全边界:只连接 USB,只观察界面和已经导出的参数,不接动力电池、不接电机、不刷固件,也不重新校准传感器。
当前飞控的实测状态
从上一阶段导出的 1,100 项原始参数中,可以读到当前传感器与方向配置:
| 项目 | 参数或实测结果 | 说明 |
|---|---|---|
| 板卡架构 | PX4_FMU_V6C |
与 Pixhawk 6C 相符 |
| 飞控安装方向 | SENS_BOARD_ROT=0 |
默认方向,即 ROTATION_NONE |
| 加速度计 0 | CAL_ACC0_ID=6946826 |
已识别 |
| 加速度计 1 | CAL_ACC1_ID=2490378 |
已识别 |
| 陀螺仪 0 | CAL_GYRO0_ID=6684682 |
已识别 |
| 陀螺仪 1 | CAL_GYRO1_ID=2490378 |
已识别 |
| 磁力计 0 | CAL_MAG0_ID=396321 |
已识别 |
| 气压计 0 | CAL_BARO0_ID=4028193 |
已识别 |
编号不为 0,说明 PX4 已识别相应设备并保存了校准关联。这里暂时把设备 ID 当作“传感器身份证”,不根据数字强行猜测芯片型号。
Pixhawk 6C 使用两组加速度计和两组陀螺仪。冗余传感器可以让系统进行一致性检查,并在某一路数据异常时提供更多判断依据。不过“双传感器”不等于任何情况下都不会失效,安装振动、供电、温度和软件配置仍然会影响最终结果。
先分清姿态与位置
姿态描述的是飞行器“朝向哪里、倾斜多少”,主要包括:
| 名称 | 英文 | 旋转轴 | 直观动作 |
|---|---|---|---|
| 横滚 | Roll | 机体前后轴 | 左右侧倾 |
| 俯仰 | Pitch | 机体左右轴 | 抬头或低头 |
| 偏航 | Yaw | 机体竖直轴 | 保持大致水平并左右转向 |
位置则描述飞行器位于空间中的哪个点。只靠 IMU 可以在短时间内估计姿态变化,但不能长期可靠地得到绝对位置。实际飞行中还需要 GNSS、气压计、磁力计,或者视觉、光流等信息共同约束状态估计。
两套必须认识的坐标系
机体坐标系:FRD
PX4 常用的机体坐标系是 FRD:
X:Front,指向机头 |
三根轴遵循右手定则。Pixhawk 6C 顶面的箭头定义了飞控认为的机头方向,也就是机体 X 轴正方向。
局部世界坐标系:NED
PX4 常用的局部世界坐标系是 NED:
X:North,指向北 |
NED 的 Z 轴向下是航空航天领域的常见约定。以后观察高度、速度、加速度和控制器符号时,需要先确认数据属于机体坐标系还是世界坐标系,不能只凭正负号猜方向。
PX4 坐标与记号说明:https://docs.px4.io/main/en/contribute/notation
四类传感器分别在做什么
陀螺仪:测量角速度
陀螺仪告诉 PX4 飞行器绕三根轴转得多快。它响应快,是姿态控制回路中的关键数据源。
但角速度需要随时间积分才能得到角度。很小的偏置经过持续积分也会形成漂移,所以陀螺仪不能独自长期维持绝对姿态参考。校准陀螺仪时必须让机体保持静止;如果校准过程中移动飞控,QGroundControl 会重新开始该过程。
加速度计:测量比力
加速度计并不是一个直接输出“姿态角”的传感器。它测量比力;飞行器静止时,输出中会体现重力方向,因此可以帮助估计水平面。
当飞行器快速加速、急转或受到强烈振动时,加速度计同时感受到运动和振动,不能把所有输出都简单解释成重力。姿态估计器需要结合陀螺仪等信息进行融合。
磁力计:提供航向参考
磁力计通过地磁场为偏航方向提供长期参考,但很容易受到电机、粗电流线、电源模块、磁性螺丝和金属结构干扰。
外置磁力计通常集成在 GPS 模块中,应尽量远离大电流电子设备,方向标记朝向机头。整机未装好之前进行磁力计校准,不能代表最终电磁环境。
气压计:从气压变化估计高度
气压计测量静压,PX4 根据气压变化估计相对高度。它会受到气流、桨下洗流、机舱密封、天气变化和温度的影响,因此安装时既要避免直接吹风,也不能把传感器完全密封在无法感知外界气压的位置。
QGroundControl 的传感器页面
当前实际页面如下:
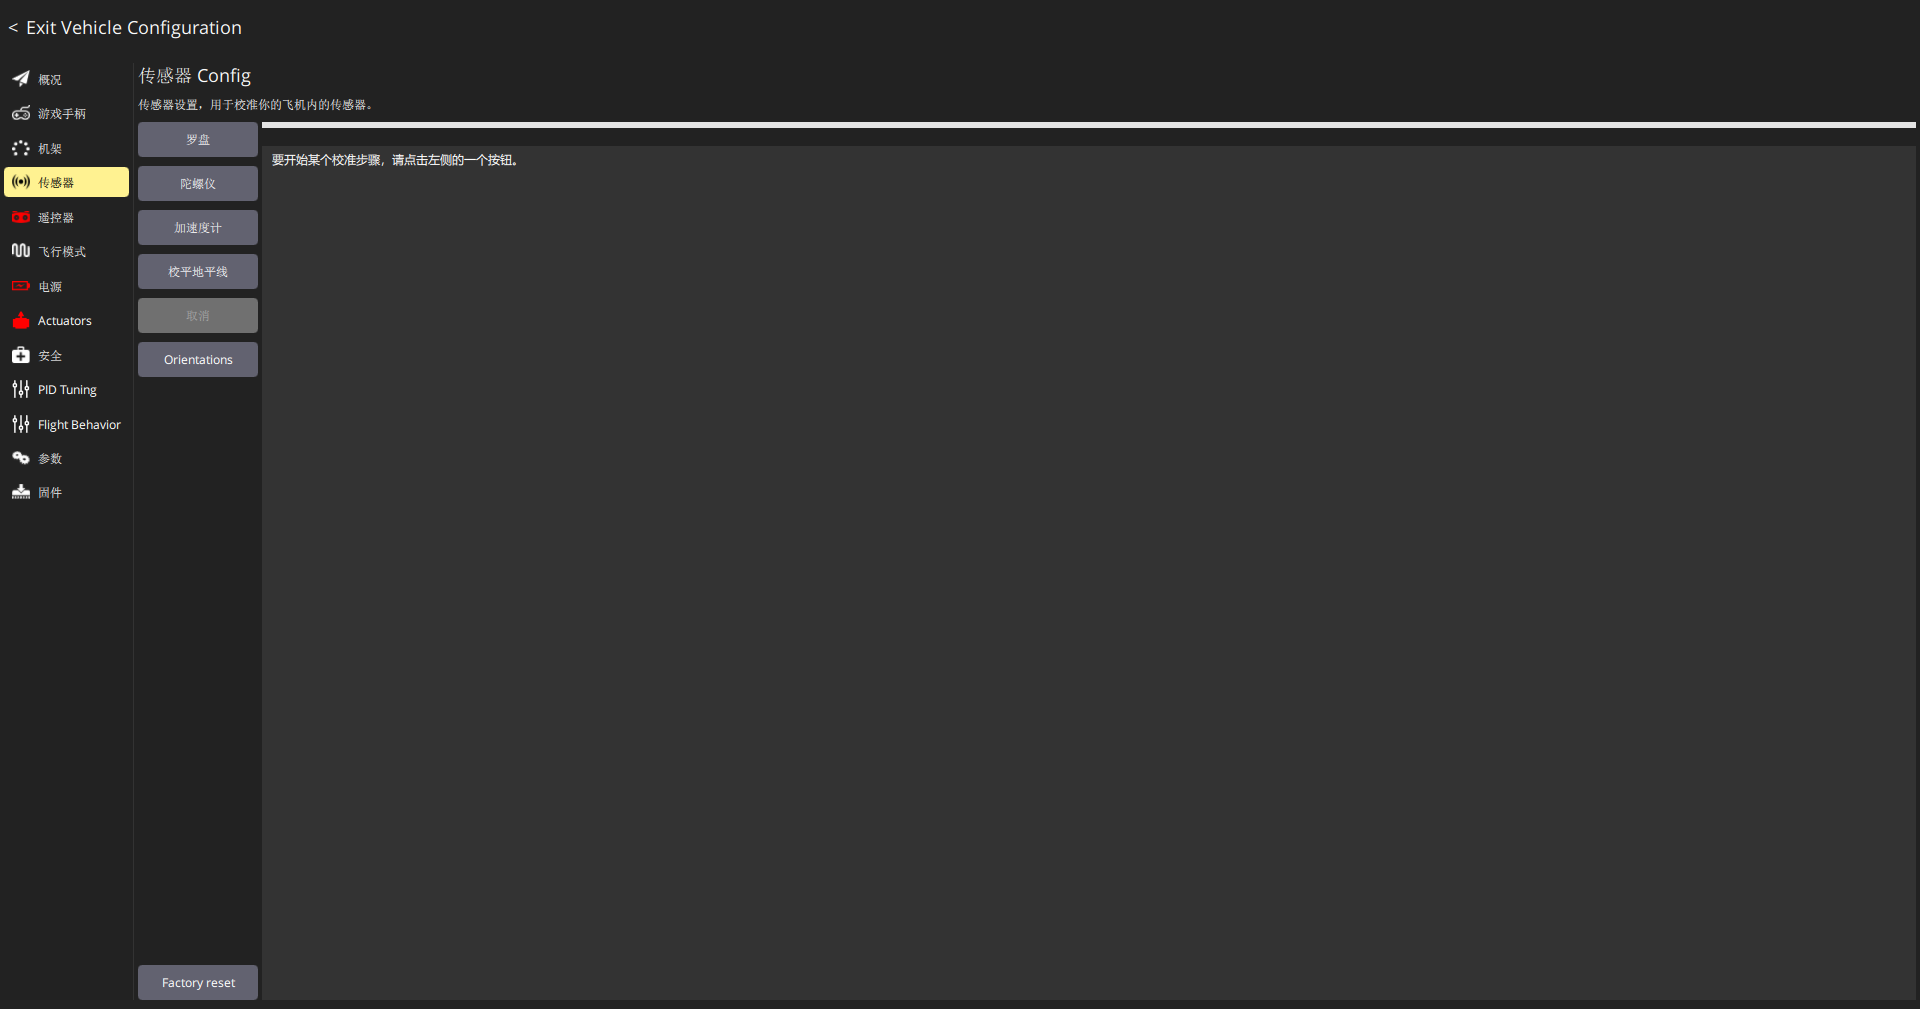
左侧按钮的作用是:
| 按钮 | 操作结果 | 当前是否执行 |
|---|---|---|
| 罗盘 | 开始磁力计校准 | 否 |
| 陀螺仪 | 开始静止角速度零偏校准 | 否 |
| 加速度计 | 开始多方向校准 | 否 |
| 校平地平线 | 保存整机水平姿态偏置 | 否 |
| Orientations | 设置飞控和外置磁力计安装方向 | 只读查看 |
| Factory reset | 恢复配置 | 绝不在当前阶段执行 |
页面提示“要开始某个校准步骤,请点击左侧的一个按钮”。这表示当前没有校准任务正在进行,因此“取消”按钮为灰色。
No rotation 到底是什么意思
只读打开 Orientations 后,QGroundControl 显示:
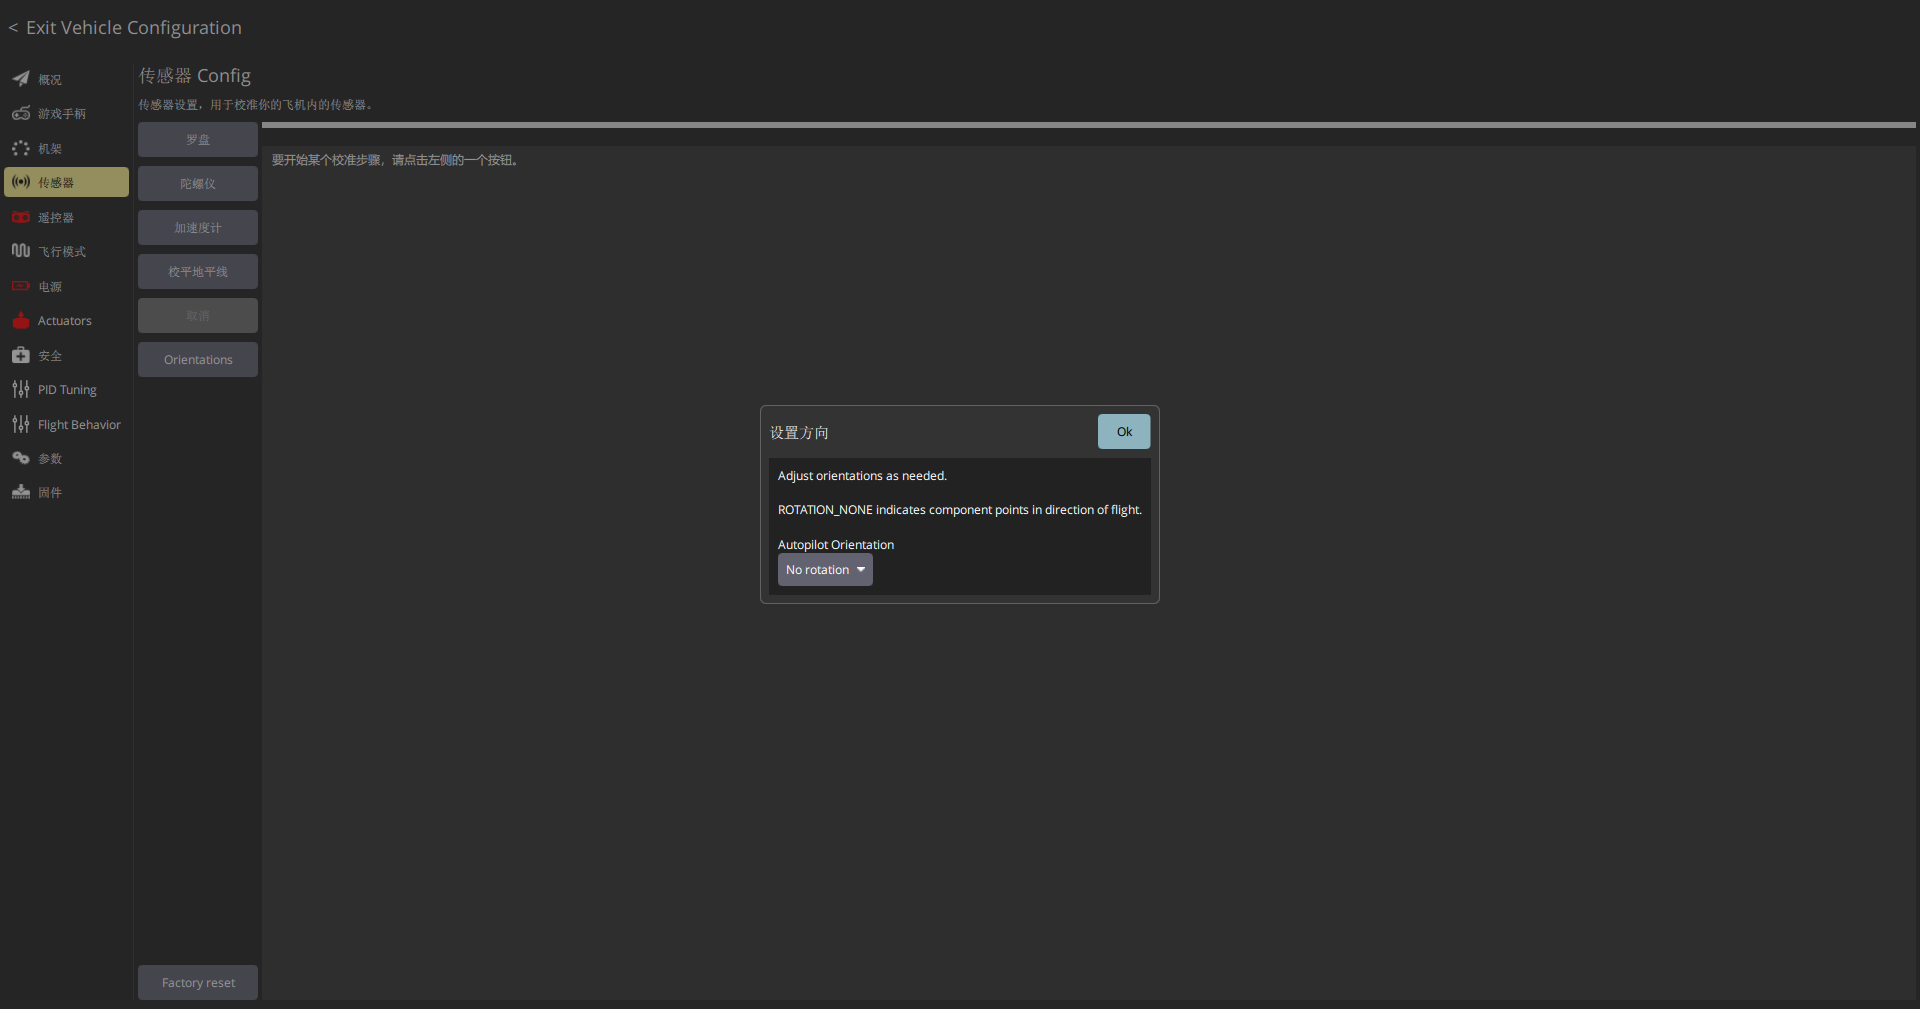
界面值为:
Autopilot Orientation: No rotation |
它与参数 SENS_BOARD_ROT=0 一致,对应 ROTATION_NONE。含义不是“飞控不能旋转”,而是:飞控硬件的默认坐标方向与机体坐标方向之间不需要额外旋转补偿。
采用默认方向时:
- Pixhawk 顶面朝上。
- 外壳箭头指向机头。
- 飞控尽量靠近整机重心安装。
- 使用厂家建议的减振泡棉或安装方式。
如果受空间限制,飞控不得不侧装、倒装或旋转安装,才需要根据真实安装方式选择对应旋转。不能为了让姿态仪“看起来顺眼”而随意试选方向。
Pixhawk 6C 安装说明:https://docs.px4.io/main/en/assembly/quick_start_pixhawk6c
为什么现在不重新校准
当前概况页中磁力计、陀螺仪和加速度计均显示就绪,姿态仪也已经通过动态观察。此时裸板重新校准不会让系统更“新”,反而会把临时桌面环境当作最终安装环境。
更合理的时机是:
- 确认最终机架和机头方向。
- 将 Pixhawk 按最终方向固定在机架上。
- 安装电源模块、GPS/外置磁力计和接收机。
- 整理大电流线并确认磁力计远离干扰源。
- 拆下全部螺旋桨。
- 再按照 QGroundControl 引导完成陀螺仪、加速度计、磁力计和水平校准。
QGroundControl 传感器校准说明:https://docs.qgroundcontrol.com/Stable_V5.0/en/qgc-user-guide/setup_view/sensors_px4.html
当前检查清单
- [x] 从原始参数确认两组加速度计和两组陀螺仪。
- [x] 确认一组磁力计和一组气压计。
- [x] 理解 FRD 机体坐标系与 NED 世界坐标系。
- [x] 区分 Roll、Pitch 和 Yaw。
- [x] 确认
SENS_BOARD_ROT=0。 - [x] 在 QGroundControl 中确认
Autopilot Orientation = No rotation。 - [x] 保持原校准数据,没有执行 Factory reset 或重新校准。
- [ ] 确认最终机架、机头方向和飞控安装位置。
- [ ] 识别电源模块、GPS/磁力计、遥控接收机和数传等实物。
下一步
下一篇进入“硬件清单、接口和安全接线”。先把已经购买的每一个部件识别清楚,建立“部件—接口—供电—作用”对照表,再决定还缺少哪些能够组成一台安全四旋翼的部件。
在拥有完整机架、电机、电调、电源模块、GPS、遥控器和接收机之前,不进入带动力测试;在完成电机编号与转向核对之前,不安装螺旋桨。
