这次在已有的 C++ / ROS2 / MuJoCo 控制环境中,完成了一次四旋翼闭环飞行:起飞、悬停、受到扰动后恢复、绕圈、返回,最后接地停桨。 本文记录它如何工作,以及怎样把无人机与机械臂、四足的控制代码组织在同一个 ros2_controller 包中。
最关键的一条链路是:位置控制决定需要怎样加速,姿态控制把机体转到合适的方向,推力分配决定四个旋翼分别出多少力,动力学产生新的状态,再把状态送回控制器。
1. 先看真实闭环的效果
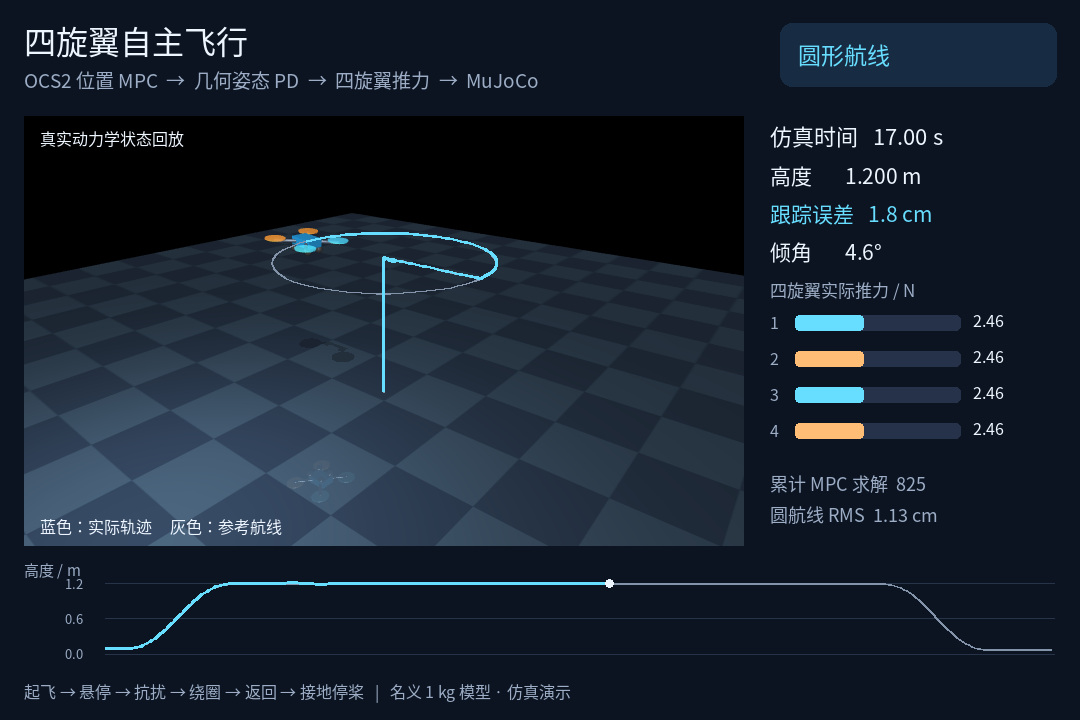
需要看清姿态变化时,可以打开正常速度 MP4:32 秒完整飞行,或查看静态关键帧。
本次任务先升至 1.2 m。在仿真第 6 s,给机体施加一次世界坐标速度增量 (0.65, -0.35, 0.12) m/s,观察它偏离后如何恢复。随后飞行直径 1.6 m 的圆形航线,再返回中心并降落。
录像来自控制器运行时保存的完整 qpos/qvel/act。离线渲染读取这些状态并执行 mj_forward,没有重新计算一条“看起来更好”的轨迹。旋翼盘是静态可视几何,画面表达的运动是机体动力学与推力响应,不包含桨叶旋转细节。
2. 三层各自解决什么问题
| 层次 | 输入与输出 | 本次实现 |
|---|---|---|
| 演示参考 | 时间 → 位置、速度、加速度参考 | 起飞、圆航线、返回和降落的解析轨迹 |
| 位置控制 | 实测位置/速度与参考 → 期望加速度 | OCS2 MPC,另有传统 PD 对照 |
| 执行器控制 | 目标姿态/总推力与实测姿态/角速度 → 旋翼推力 | 几何姿态 PD、力矩分配、推力限幅 |
| 动力学环境 | 四个旋翼推力命令 → 新的机体状态 | MuJoCo 刚体、重力、推力响应与接触 |
位置环每 20 ms 更新一次,即 50 Hz;姿态环和物理积分每 2 ms 一步,即 500 Hz。OCS2 内部的预测离散间隔是 40 ms。这三个时间尺度分别对应反馈更新、执行与预测,不能把 40 ms 当成实际物理积分步长。
位置预测采用简化的平动模型,姿态和旋翼动力学在内环及 MuJoCo 中展开。这个分工使第一版能清楚地验证每层接口;同时也意味着预测模型没有描述姿态滞后、执行器饱和等全部效应。
3. OCS2 到底优化什么
3.1 六维状态,三维加速度输入
令世界坐标位置为 ,速度为 ,本次 OCS2 使用:
预测方程是双积分器:
换成矩阵形式:
这里的输入是期望净加速度,并非旋翼推力。重力补偿和“怎样用倾斜产生水平加速度”由后面的转换与姿态控制处理。
3.2 代价函数:既要跟上,也要控制动作幅度
参考轨迹提供 与 。在长度为 的预测区间上,代价可以写为:
其中 ,, 是加速度软约束的惩罚项。代码使用:
Q = diag(30, 30, 45, 8, 8, 12) |
位置权重鼓励机体靠近目标,速度权重鼓励运动方向与速度也匹配;输入权重限制相对参考加速度的偏离。它没有显式惩罚相邻输入之差或 jerk,不能把这套代价理解为“自动保证加速度连续”。
每个加速度分量的预测约束是 ,通过 relaxed barrier 作为软约束进入代价。执行前还会再次截断加速度、限制目标倾角和旋翼推力;预测软约束与执行限幅的职责不同。
代码用 OptimalControlProblem 组合动力学、代价与约束,用 ReferenceManager 更新参考,再由 GaussNewtonDDP_MPC 选择 iLQR 求解。这些模块关系可对照 OCS2 官方最优控制模块说明。
3.3 为什么求解一整段,却只执行第一步
每次反馈更新做四件事:
- 读取实际位置、速度,作为新的初始状态。
- 采样未来 1.2 s 的参考位置、速度与加速度。
- 求解未来的控制序列,取当前段的第一个加速度。
- 执行 20 ms,再用新状态重新求解。
第 6 s 的速度扰动改变了实际状态,下一次求解就从这个偏离后的状态出发,因此控制器会给出恢复所需的加速度。
本次代码设置 useFeedbackPolicy_=false,执行首个前馈控制量;整个系统仍通过“读取实测状态 → 重新优化”形成反馈闭环。这里要区分 MPC 滚动反馈 与求解器输出的局部反馈增益,两者不是同一个开关。
4. 从加速度到机体倾斜
约定世界 Z 轴向上,机体 z 轴为旋翼合力方向。设 把机体系向量转到世界系,,则空中平动关系为:
四旋翼不能直接向世界 x 或 y 方向施加独立推力。要向前加速,需要先倾斜,让合力具有水平分量。
给定期望净加速度 ,期望合力为:
本例质量固定为 1 kg,所以源码直接写成 acceleration + [0,0,9.81]。若换质量,必须一起修改模型和这处转换,不能原样套用。
期望机体 z 轴对准合力:
再选世界 x 轴为航向参考 ,构造:
总推力命令采用期望力在当前机体 z 轴上的投影:
程序先限制加速度,再限制 的水平分量,使期望倾角不超过 0.40 rad,约 22.9°。这是目标倾角限制;实际倾角由动力学和跟踪误差决定,另有 0.8 rad 状态越界停止条件。
5. 姿态 PD:把方向误差变成力矩
直接做欧拉角相减容易把坐标表示问题混入控制误差。本例用旋转矩阵构造姿态误差:
表示从反对称矩阵取出对应的三维向量。设机体系角速度为 、惯量为 ,姿态控制输出:
三项分别用于纠正方向、抑制角速度,以及补偿刚体旋转中的陀螺耦合。参数为:
KR = diag(1.8, 1.8, 0.9) |
这是本次实现的几何姿态 PD。它没有跟踪期望角速度,也没有完整的期望姿态角加速度前馈;当目标方向变化更快时,不能直接沿用当前缓慢航线的精度结论。
6. 推力分配:四个旋翼分别出多少力
四个旋翼在机体系的位置按顺序为:
| 旋翼 | x / m | y / m | 反扭矩符号 |
|---|---|---|---|
| r0 | +0.18 | +0.18 | + |
| r1 | −0.18 | +0.18 | − |
| r2 | −0.18 | −0.18 | + |
| r3 | +0.18 | −0.18 | − |
令四个向上的推力为 。由力臂叉乘可知:,;反扭矩系数取 。所以分配关系为:
控制器先用 求旋翼推力,再逐项截断到 0~6 N。水平悬停时四个旋翼合力抵消重力,每个约为:
如果发生截断,实际可实现的总力/力矩通常会偏离请求值。本例没有带优先级的约束分配 QP;本次完整飞行记录中,旋翼限幅触发次数为 0。
MuJoCo 中各旋翼通过 body 上的 site 施力,力臂自然产生滚转与俯仰力矩,gear 的旋转分量表达偏航反扭矩。推力还经过 25 ms 一阶响应,因而图里的“命令推力”和“实际推力”可以短暂不同。执行器传动、激活动力学与力生成的分工可对照 MuJoCo 官方执行器模型。
7. 轨迹平滑和降落接触也会影响效果
起飞、平移、返回和下降采用五次时间缩放。令归一化时间 :
它让每段的起止速度、加速度为零,参考速度和加速度由解析求导获得。圆航线也用这一时间律推进角度,从而平滑开始和结束一圈;本例圆周速度不是恒定的。
降落时遇到过一个值得记住的问题:把参考高度设为落架刚好触地的几何高度 0.09 m,机体会稳定在它上方不到 1 mm,仍然没有接触。只看画面或高度,很容易误判“降落完成”。
最终将末段参考降到 0.075 m,比支撑高度低 15 mm,让控制器继续给出小幅向下的作用。MuJoCo 地面接触支撑机体,并非直接将机体位置改到地下。到 31 s,程序同时检查有接触、实际高度小于 0.12 m、速度小于 0.2 m/s,然后才停桨。停桨后实际高度约 0.0899 m。
8. 一个 controller 包怎样支持多种机器人
复用的核心是状态输入、时间语义、命令输出与停止/复位机制。公共接口只有两项算法操作:
template<class State, class Command> |
具体物理量仍由类型表达:
| 控制类型 | 状态 | 输出 |
|---|---|---|
IJointController |
关节位置/速度及算法所需基座状态 | q_ref/dq_ref/tau_ff/kp/kd |
IRotorController |
机体姿态、机体系角速度 | 四个旋翼推力,单位 N |
传统关节控制、Go2 ONNX 与 YuMi OCS2 继续使用关节接口。新增 RotorController 使用旋翼接口,两者实现同一个模板协议。旋翼推力 N 和转动关节力矩 Nm 保持独立类型,避免把相同长度的数组当成可互换命令。
目录按职责划分:
ros2_controller/ |
RotorController 只接收上层给出的目标姿态和总推力;起飞、绕圈、返回以及位置 MPC 留在示例层。这样以后换任务或轨迹,可以继续使用同一个执行器控制算法。换机型则要核实惯量、旋翼位置、反扭矩系数、力限值和增益。
执行宿主共用 ControlLatch:停止后保持锁存,显式复位才能恢复。ROS 示例消费外部 /clock 时,暂停不推进物理,时间回跳会停止并要求复位。公共接口约定如何调用算法,宿主负责实际调度和状态读写;当前这套仍是独立节点,标准 controller_manager 插件接入属于另一个步骤。相关分工可结合ROS 2 Control 使用指南理解。
9. 实测结果与它的适用范围
两种位置控制模式使用相同的 MuJoCo 名义模型、参考任务和速度扰动;底层姿态控制与旋翼分配一致。
| 指标 | OCS2 位置 MPC | 传统位置 PD |
|---|---|---|
| 圆航线位置 RMS 误差 | 1.13 cm | 2.14 cm |
| 圆航线最大位置误差 | 1.85 cm | 3.55 cm |
| 扰动前悬停 RMS | 0.85 mm | 1.44 mm |
| 扰动后 2 s 位置误差 | 4.13 mm | 1.68 mm |
| 最大实际倾角 | 19.0° | 13.9° |
| 接地检查后停桨 | 通过 | 通过 |
OCS2 在本次圆航线上的误差更小,传统 PD 在所选扰动恢复时刻的误差更小。结果反映的是这一个模型、这组权重与增益、这一条航线,不能据此认为某种算法在所有场景都更好。
当前模型质量 1 kg,采用名义惯量、一阶旋翼推力和理想状态反馈。没有加入传感器噪声、状态估计、风场或复杂气动;位置预测也没有包括完整姿态动力学。本机 Linux arm64 / Docker 环境中,OCS2 完成 1525 次求解,记录的最大单次耗时约 1.59 ms;这是一轮仿真的记录,不是最坏情况时延或硬实时保证。
验收还覆盖了推力/力矩符号与重力平衡、非法目标、停止/复位、ROS 目标响应、仿真时钟暂停/回跳,并复跑原有关节控制测试。保留的实测指标与媒体校验记录可用于核对本文数字。
10. 如何复现和继续读代码
以下命令对应本次已验收的本地开发工作区,依赖已有的 OCS2/MuJoCo 控制器基础镜像;本篇媒体提交本身不等于完整后端源码发布。
# 构建同一个 ros2_controller,验收两种飞行模式并生成 GIF/MP4 |
阅读时建议依次看 examples/flight/flight.cpp 的 Mpc::update()、合力到目标姿态的转换,再看 src/rotor_controller.cpp 的 update() 和 allocate()。最后回到 flight_demo.cpp,检查状态记录与降落判据,便能把公式、控制输出和 GIF 中的运动一一对应。
这次依赖的 OCS2 固定版本为 930e3f4438b9e4cb5c191e39280e7307984dbda7,使用其核心求解包。可继续查阅该版本 MPC 实现以及站内OCS2 的 MPC 运行结构笔记。
11. 扩展演示:给同一段飞行接入雷达与 IMU 建图
在上面的飞行运动记录上增加虚拟雷达与 IMU 后,可以把标准传感器数据送入独立的 ros2_mapping 组件。它与 Go2 四足共用同一个建图入口,仅切换话题、坐标系和安装外参。
本轮无人机建图位置 RMSE 约 4.4 cm;这是传感器回放中的定位误差,与第 9 节的控制跟踪误差含义不同。新增场景与传感器没有重新参与动力学求解,SLAM 位姿也尚未反馈给飞控,因此前文的理想状态反馈控制结论保持原来的适用范围。
四足的对照视频、两套外参配置、建图数据流和复现命令,见雷达与 IMU 建图笔记:四足和无人机共用一个组件。
关于重复运动的误差补偿,可继续阅读迭代学习控制:怎样接入通用关节控制器。该篇基于本仓库接口讨论位置参考与力矩前馈两种接入设计;当前飞行控制链尚未加入 ILC。
