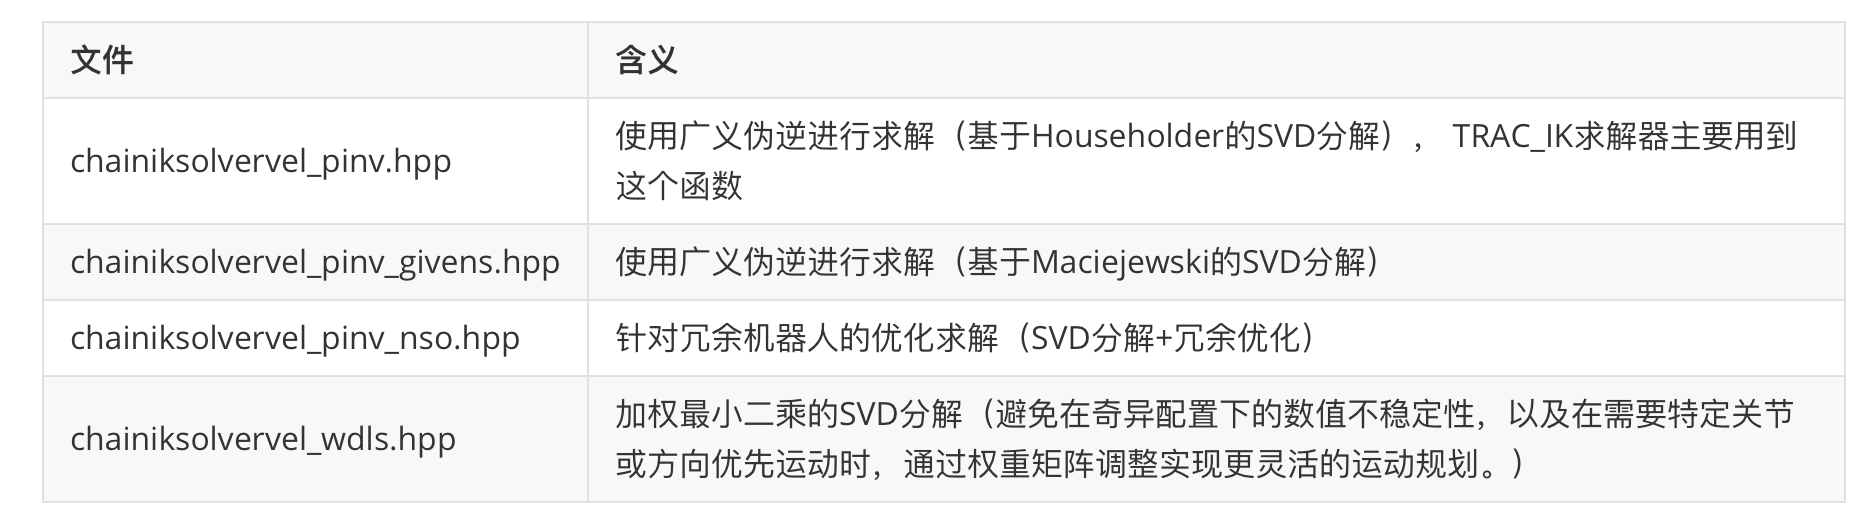
基于KDL与DH参数的运动学正逆解

简介

KDL(Kinematics and Dynamics):机器人运动学与动力学组件,是MoveIt!中的默认运动学插件,在使用MoveIt Setup Assistant进行模型配置时,可以进行配置。学习机器人路径规划、轨迹规划、逆解算法,甚至编程的话,是一个很好的学习素材; 本文的测试环境为: Ubuntu 20.04.2 ARM64, 以埃夫特机器人通用六轴工业机器人为例来说明如何调用KDL的正逆运动学求解部分; 下面简单对相关运动学求解器做个简单的介绍:

(1)KDL

KDL(Kinematics and Dynamics Library)是MoveIt!中的默认运动学插件,其有自己的优缺点,优点在于可求解封闭情况下逆运动,缺点在于速度慢,同时可能找不到解。

(2)TRAC-IK

TRAC-IK和KDL类似,也是一种基于数值解的运动学插件,但是在算法层面上进行了很多改进,求解效率高了很多。可通过如下方式安装(个人使用的是noetic版本)

sudo apt-get install ros-noetic-trac-ik-kinematics-plugin

(3)IKFAST

IKFAST是一种基于解析算法的运动学插件,可以求解任意复杂运动链的运动学方程并保证每次求解的一致性,整体来说,IKFAST比较稳定快速,一般5us的速度可完成运算。

3.MoveIt!运动插件开发方法

MoveIt!并不提供算法源码,只是将算法按照约定的方法进行封装,算法是数学模型的代码实现,和MoveIt!本身并没有关系,如果需要集成功能算法到MoveIt!中,需要编写接口文件,满足MoveIt!的插件规范即可,然后向move_group进行注册,这样使用时即可通过yaml或launch文件进行直接的调用。

KDL 源码下载

首先,下载KDL源码

cd ~/Destop
git clone https://github.com/SarvagyaVaish/Orocos-KDL-Forward-Kinematics.git

再需要安装相关依赖

sudo apt-get install liborocos-kdl-dev

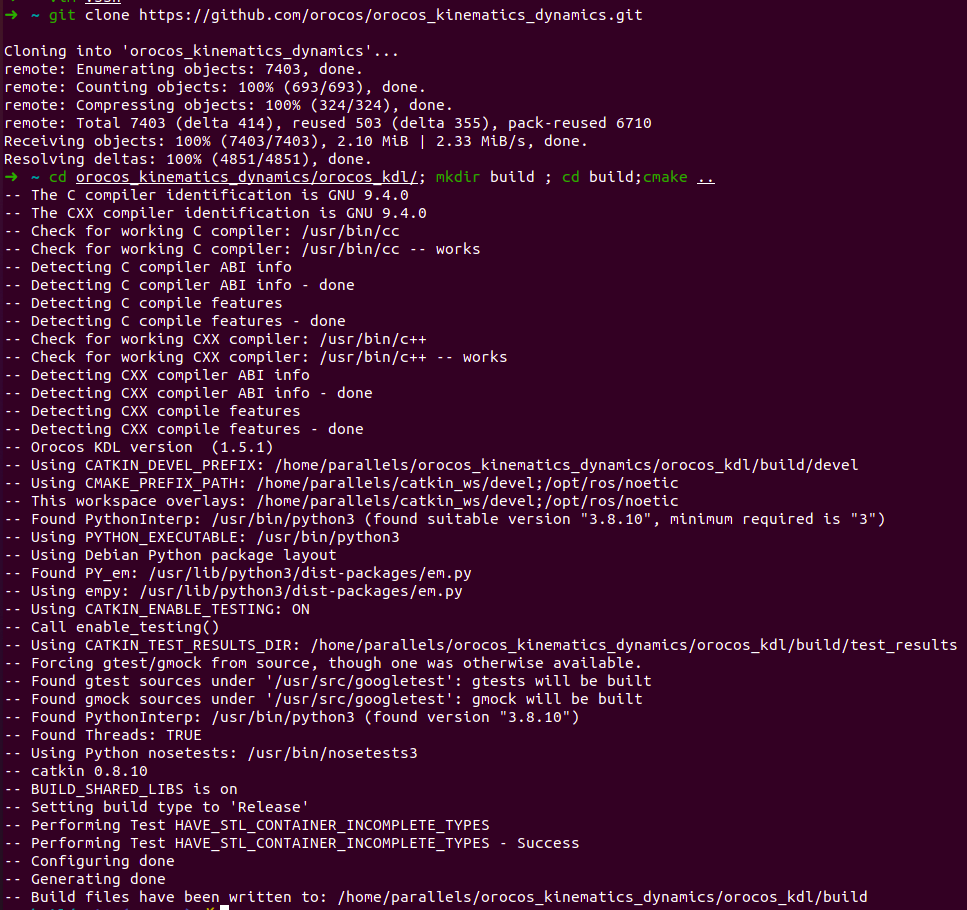
第一步,确认是否配置成功,输入如下命令行

cd orocos_kinematics_dynamics/orocos_kdl/
mkdir build
cd build
cmake ..

后,会得到如下图像

然后在命令行中输入make,看编译是否成功,如下图所示

SDH 参数作为运动学模型的输入

在编写代码前,需要对DH参数进行转换,转换成KDL能够识别的内容,进行正逆运动学的计算,下面给出具体的代码(main.cpp)

#include <iostream>
#include <iomanip>

#include "chain.hpp"
// FK solver
#include "chainfksolverpos_recursive.hpp"
// IK solver
#include "chainiksolverpos_lma.hpp"

using namespace KDL;
using namespace std;

const int JOINT_NUM = 6;
// ARC12-200 parameters
// input link and tool parameters;

const double L1 = 155.0;
const double L2 = 483.6;
const double L3 = 850;
const double L4 = 205.0;
const double L5 = 1000.0;
const double L6 = 75.0;
const double L7 = -4.5;
const double PI2 = PI/2;
// tool parameters
const double tool_x = 10;
const double tool_y = -20;
const double tool_z = 30;
const double tool_a = 20;
const double tool_b = 10;
const double tool_c = 20;

double theta[JOINT_NUM] = {0, PI2, 0, PI, PI, PI};
double d[JOINT_NUM] = {L2, L7, 0, L5, 0, L6};
double a[JOINT_NUM] = {L1, L3, L4, 0, 0, 0};
double alpha[JOINT_NUM] = {PI2, 0, PI2, PI2, PI2, 0};

Chain eftRobot() {
Chain eft;
eft.addSegment(Segment("joint1", Joint(Joint::RotZ),
Frame::DH(a[0], alpha[0], d[0], theta[0])));
eft.addSegment(Segment("joint2", Joint(Joint::RotZ),
Frame::DH(a[1], alpha[1], d[1], theta[1])));
eft.addSegment(Segment("joint3", Joint(Joint::RotZ),
Frame::DH(a[2], alpha[2], d[2], theta[2])));
eft.addSegment(Segment("joint4", Joint(Joint::RotZ),
Frame::DH(a[3], alpha[3], d[3], theta[3])));
eft.addSegment(Segment("joint5", Joint(Joint::RotZ),
Frame::DH(a[4], alpha[4], d[4], theta[4])));
eft.addSegment(Segment("joint6", Joint(Joint::RotZ),
Frame::DH(a[5], alpha[5], d[5], theta[5])));
return eft;
}

int main(int argc, char *argv[])
{
double input_qj[JOINT_NUM];
input_qj[0] = 0;
input_qj[1] = 0;
input_qj[2] = 0;
input_qj[3] = 0;
input_qj[4] = 50;
input_qj[5] = 0;

Chain eft_robot = eftRobot();
JntArray q(eft_robot.getNrOfJoints());
for(int i = 0; i < JOINT_NUM; i++)
{
q(i) = input_qj[i] * deg2rad;
}

ChainFkSolverPos_recursive fksolver(eft_robot);

Frame flangeFrame;
fksolver.JntToCart(q, flangeFrame);


Frame toolFrame;
toolFrame.p[0] = tool_x;
toolFrame.p[1] = tool_y;
toolFrame.p[2] = tool_z;
Rotation toolRotation = Rotation::RPY(tool_a * deg2rad, tool_b * deg2rad, tool_c * deg2rad);
toolFrame.M = toolRotation;

Frame T;
T = flangeFrame * toolFrame;
Rotation R;
R = T.M;
double aa, bb, cc;
R.GetRPY(cc, bb, aa);
double A, B, C;
A = aa * rad2deg;
B = bb * rad2deg;
C = cc * rad2deg;

double fkRes[6];
fkRes[0] = T.p[0];
fkRes[1] = T.p[1];
fkRes[2] = T.p[2];
fkRes[3] = A;
fkRes[4] = B;
fkRes[5] = C;

for (int i = 0; i < 6; i++) {
cout << "fk value is " << fkRes[i] << endl;
}

// IK solve
JntArray qInit(eft_robot.getNrOfJoints());
for(int i = 0; i < JOINT_NUM; i++)
{
qInit(i) = input_qj[i] * deg2rad + 0.1;
}
JntArray qSol(eft_robot.getNrOfJoints());


double eps = 1E-6; // 笛卡尔空间的收敛阈值
int maxIter = 500;
double eps_joints= 1e-8; // 关节空间的收敛阈值
ChainIkSolverPos_LMA ikSolver = ChainIkSolverPos_LMA(eft_robot, eps, maxIter, eps_joints);
ikSolver.CartToJnt(qInit, flangeFrame, qSol);
std::cout <<"(KDL IK SOLVE)theta1 value is\t" << rad2deg * qSol(0) << "\n";
std::cout <<"(KDL IK SOLVE)theta2 value is\t" << rad2deg * qSol(1) << "\n";
std::cout <<"(KDL IK SOLVE)theta3 value is\t" << rad2deg * qSol(2) << "\n";
std::cout <<"(KDL IK SOLVE)theta4 value is\t" << rad2deg * qSol(3) << "\n";
std::cout <<"(KDL IK SOLVE)theta5 value is\t" << rad2deg * qSol(4) << "\n";
std::cout <<"(KDL IK SOLVE)theta6 value is\t" << rad2deg * qSol(5) << "\n";

return 0;
}

以及对应的CmakeLists.txt如下

cmake_minimum_required (VERSION 3.0.2)
project (FK_KDL_Tutorial)

find_package (orocos_kdl REQUIRED)
include_directories (${orocos_kdl_INCLUDE_DIRS})

add_executable (SimpleRobotFK main.cpp)
target_link_libraries (SimpleRobotFK ${orocos_kdl_LIBRARIES})

另外需要修改在最上层的CMakeLists.txt, 加入build的目录,即可, 如下所示
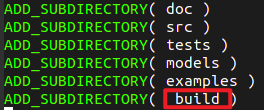
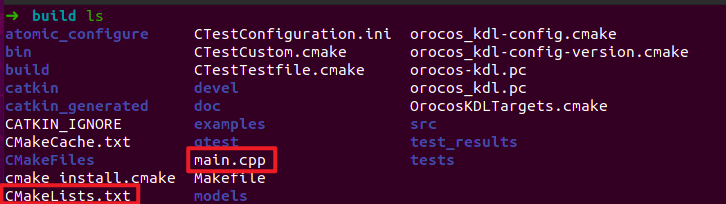
加入完这段指令后,回到build目录,输入cmake .., 在build目录中,能够看到如下内容(重要的就只有main.cpp与CMakeLists.txt了)
直接在命令行中make即可,如下图所示
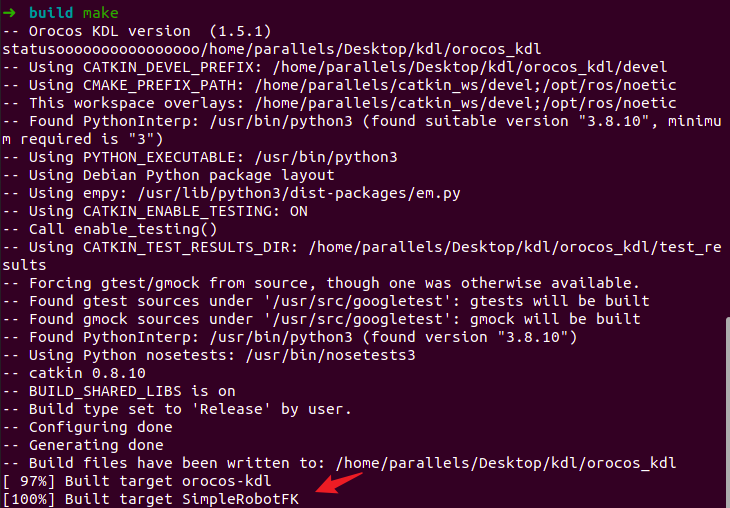
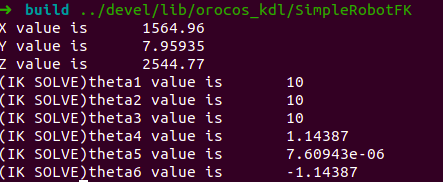
这样就成功了,然后通过如下指令,运行编译出来的结果

cd ../devel/lib/orocos_kdl
./SimpleRobotFK

至此,基本上运动学正逆解部分就已经结束了,这里采用的是标准DH(SDH)建模,对于工业机器人来说,SDH和MDH其实差别不大,主要体现在机器人标定以及动力学递归推导的简洁性,当然,KDL里面也提供了MDH以及旋量等方式进行的运动学建模,仅作为示例, 不一一列举;

概念描述

按照上面的例子,可以开始将这一工具用起来了,下面记录一些相关的概念;KDL描述机器人的方式分别是段,链,与树,可用于串并联机器人的描述;

机器人描述最小单元:Segment

机器人最小结构所需要的参数:关节、坐标、连杆质量、连杆惯性张量
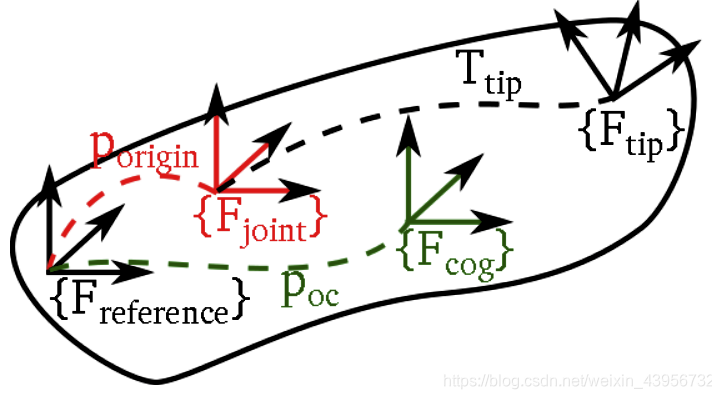
其中 oc表示质心;在图中可以看出,segment拥有一个参考坐标系、关节坐标系、质心坐标系,tip坐标系,其中参考坐标系通常与关节坐标系重合,tip坐标系用于描述杆件姿态,同时作为下一个segment的参考坐标系,质心坐标系与参考坐标系同向。在KDL中采用三个结构体来描述,关节、坐标,刚体惯量;

关节 joint描述

KDL源码对此部分的构造函数如下图所示
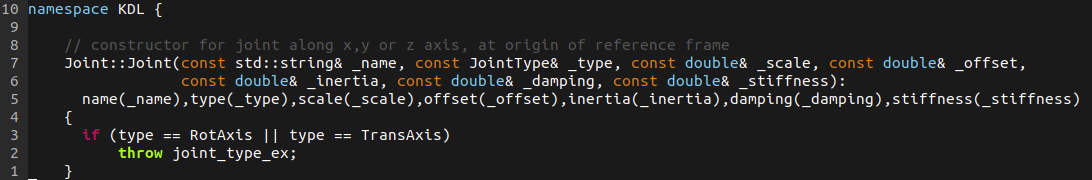
各个含义解释如下:

  • 1 关节名字:name

  • 2 原点:origin

  • 3 轴:_axis

  • 4 关节类型:JointType

  • JointType = Fixed (表示被固定的关节)

    RotAxis
    RotX
    RotY
    RotZ
    TransAxis
    TransX
    TransY
    TransZ

  • 5 减速比:scale,一般默认设置就可以,需要注意的是KDL里面没有耦合比,要做电机关节转换的时候需要自己写一个函数;
    6 偏置:offset

  • 7 惯量:inertia,绕转动轴的一维惯量

  • 8 阻尼:damping

  • 9 刚度:stiffness

连杆动力学参数:RigidBodyInertia

连杆的动力学参数包括了三个量:

  • 1 质量:m

  • 2 质心:oc

  • 3 惯性张量矩阵:Ic

    RotationalInertia(double Ixx=0,double Iyy=0,double Izz=0,double Ixy=0,double Ixz=0,double Iyz=0) 

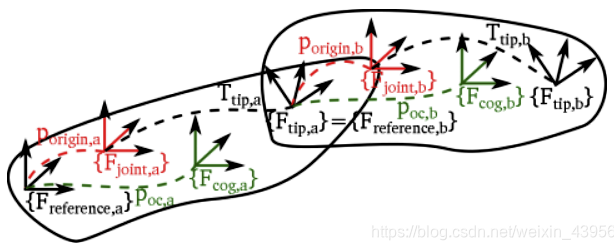
串联机器人链:Chain

由基本元素段segment相连,构成了一个串联的链,
建立树:tree

一般,树不会直接代码建立,而是采用更简单的方法,通过URDF文件获取,获取方法如下所示。

from urdf_parser_py.urdf import URDF
from pykdl_utils.kdl_kinematics import KDLKinematics
from pykdl_utils.kdl_parser import kdl_tree_from_urdf_model

#读取URDF文件
robot = URDF.from_xml_file("/yourpath/catkin_ws/src/robot_description/armc_description/urdf/armc_description.urdf")

#将URDF转换为树
tree = kdl_tree_from_urdf_model(robot)

#截取需要的部分构成链
chain = tree.getChain("base_link", "sensor_link")

正运动学求解器

  • 必须为每个链创建一个单独的求解器;

  • 正运动学函数JntToCart(),从关节空间值计算笛卡尔空间值,逆运动学试用功能CartToJnt(),从笛卡尔空间值计算关节空间值;

  • KDL提供了关节运动学(从目前所看代码来说,并没有从电机角度到关节角度的转换,即无耦合比,但是有一个scale即传动比,所以推测是关节运动学)和动力学(关节动力学),考虑了从关节空间到笛卡尔空间的正逆运动学;

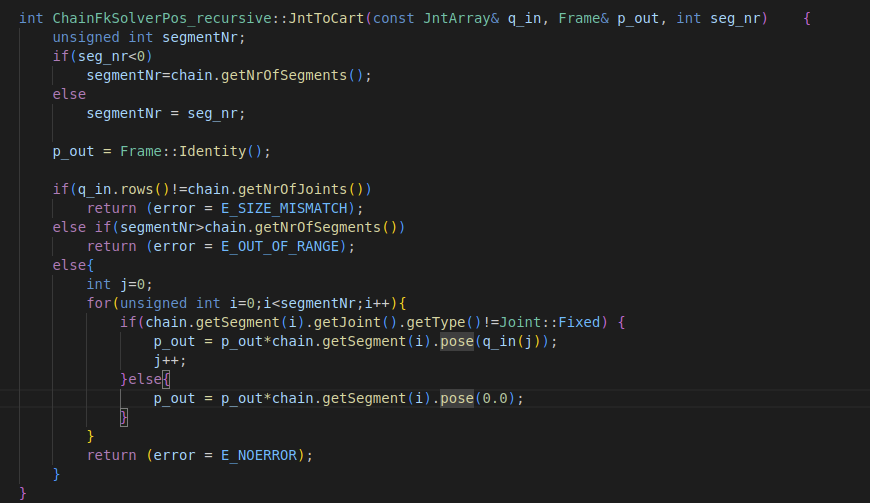
  • JntToCart方法: 求解关节空间到某一个segment笛卡尔空间的正运动学(位置或速度);当segmentNr=-1(默认值), 从基座解算到法兰端,当segmentNr>0如segmentNr=3时,对应的结果为pcout=T30=T10T21T32pc_{out} = T^0_3 = T^0_1T^1_2T^2_3

逆运动学求解器

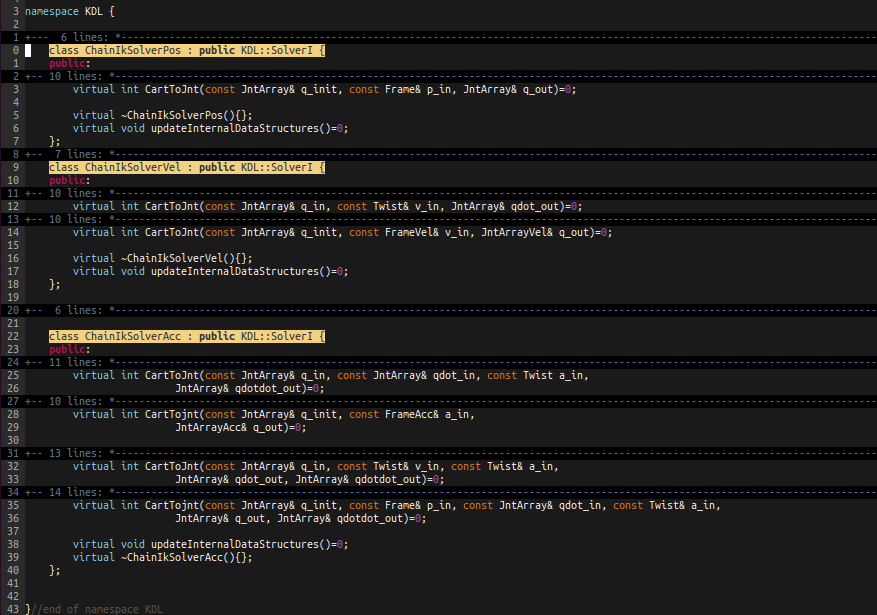
chainIksolver.hpp中有两个抽象类

  • ChainIkSolverPos
  • ChainIkSolverVel
  • ChainIkSolverAcc(带有关节加速度约束的求解)

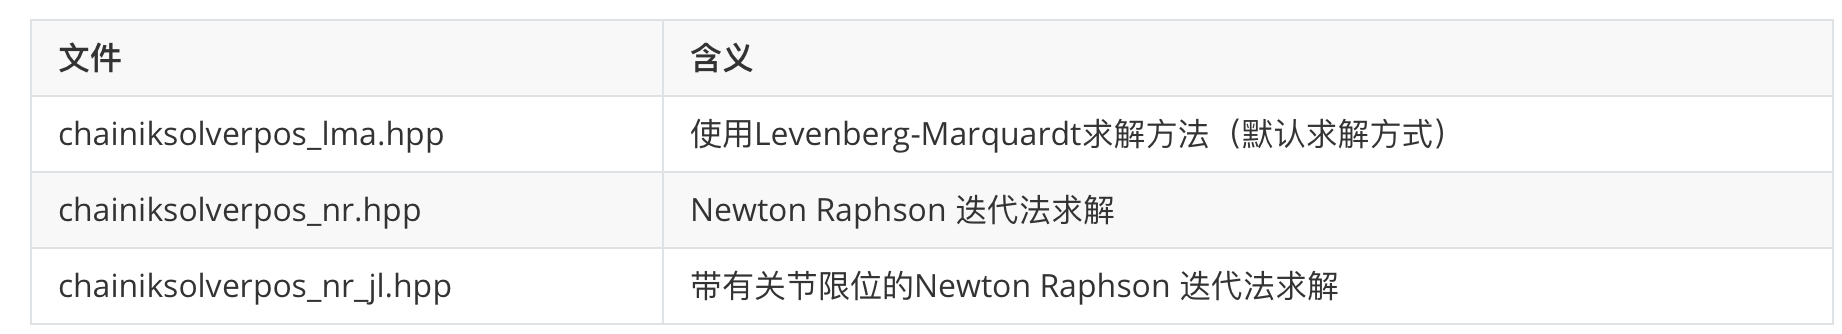
KDL逆解采用的数值解法其中:

  • 位置求解有三种(Levenberg Marquardt(非线性最小二乘优化问题的算法, 结合了梯度下降和牛顿法的优点), Newton Raphson(基于泰勒展开的思想,将非线性函数线性化,从而在每次迭代中逐步逼近函数的根), Newton Raphson(关节限位))
  • 速度求解有四种(SVD分解及其优化)

TRAC_IK逆解调用

参考代码示例

#include <ctime>
#include <iomanip>
#include <iostream>
#include <random>
#include <string>
#include <vector>
#include <random>
#include "chain.hpp"
#include "chainfksolverpos_recursive.hpp"
#include "optimal_ik.hpp"
#include <chrono>

using namespace EfortRobotics;
using namespace std;


std::vector<double> generateRandomNumbers(size_t N, double lower_bound,
double upper_bound) {
// Create a random device and use it to seed the random number generator
std::random_device rd;
std::mt19937 generator(rd());

// Define the distribution range
std::uniform_real_distribution<double> distribution(lower_bound, upper_bound);

// Vector to store the random numbers
std::vector<double> random_numbers;
random_numbers.reserve(N);

// Generate N random numbers
for (size_t i = 0; i < N; ++i) {
random_numbers.push_back(distribution(generator));
}

return random_numbers;
}

const double GR1650RobotData[10][15] =
{{3.34794617,-10.58260822,8.23197365,-0.04651885,-1.02300739,-26.67648125,45.72592545,-41.07115173,-15.41529846,1455.87561,268.4154053,574.6983032,121.972,66.6175,93.079},
{3.34794617,-10.58260822,8.23197365,-0.21433127,-1.15195727,-26.62742043,45.64493942,-41.24930191,-15.33370686,1458.096802,264.3443298,572.6964722,121.972,66.6175,93.079},
{3.34794617,-10.58260822,8.23197365,-0.31202319,-1.22743583,-26.59846497,45.59809494,-41.35301208,-15.28658581,1459.392944,261.9689026,571.5285645,121.972,66.6175,93.079},
{3.34794617,-10.58260822,8.23197365,-0.47910076,-1.35722435,-26.54826355,45.51836777,-41.53038788,-15.20662689,1461.614624,257.8968201,569.5262451,121.972,66.6175,93.079},
{3.34794617,-10.58260822,8.23197365,-0.57634461,-1.43317449,-26.51864624,45.47224808,-41.63362122,-15.16045284,1462.910889,255.521225,568.3581543,121.972,66.6175,93.079},
{3.34794617,-10.58260822,8.23197365,-0.74264199,-1.56375742,-26.46731567,45.39375305,-41.81016541,-15.08209801,1465.132568,251.4491119,566.355835,121.972,66.6175,93.079},
{3.34794617,-10.58260822,8.23197365,-0.83942902,-1.64016712,-26.43704033,45.34833908,-41.91290665,-15.03684616,1466.428833,249.0735321,565.1878052,121.972,66.6175,93.079},
{3.34794617,-10.58260822,8.23197365,-1.00494194,-1.77153146,-26.38458061,45.27103424,-42.08860397,-14.96004868,1468.650513,245.0014191,563.1854858,121.972,66.6175,93.079},
{3.34794617,-10.58260822,8.23197365,-1.1012702,-1.84839332,-26.35364723,45.22629929,-42.19085312,-14.91569138,1469.946777,242.625824,562.0174561,121.972,66.6175,93.079},
{3.34794617,-10.58260822,8.23197365,-1.26599526,-1.98052692,-26.30005836,45.15014267,-42.36568832,-14.84040546,1472.168579,238.5537109,560.0151367,121.972,66.6175,93.079}};

int main(int argc, char* argv[]) {

const int jointNum = 9;
const int dataInputNumber = 10;


const double theta[jointNum] = {0, 0, 0, 0, 90, 0, -90, 0, -90};
const double d[jointNum] = {0, 0, 0, 0, 0, 0, 1500, 108.5, 87};
const double a[jointNum] = {0, 0, 0, 0, 1400, 0, 0, 0, 0};
const double alpha[jointNum] = {0, 0, 0, 90, 0, 90, 70, -70, 0};

double tool_x=100, tool_y=101, tool_z=102;

double low[jointNum] = {3.34794617-1e-5,-10.58260822-1e-5,8.23197365-1e-5, -180*deg2rad, -180*deg2rad, -160*deg2rad, -180*deg2rad, -180*deg2rad, -360*deg2rad};
double upper[jointNum] = {3.34794617,-10.58260822,8.23197365, 100*deg2rad, 180*deg2rad, 160*deg2rad, 180*deg2rad, 180*deg2rad, 360*deg2rad};
double input_qt[dataInputNumber][jointNum];
double qc[dataInputNumber][jointNum];

// TRAC_IK 求解需要限定求解最大时间以及阈值(所求出的关节角度正解后与期望的法兰位置对比的偏差)
double thr = 1e-5;
double maxTime = 5e-5;

Chain eft_robot;
eft_robot.addRigidBody(RigidBody("base_link"));

eft_robot.addRigidBody(RigidBody(Joint(Joint::TransX),
Frame::DH(a[0], alpha[0], d[0], theta[0])));
eft_robot.addRigidBody(RigidBody(Joint(Joint::TransY),
Frame::DH(a[1], alpha[1], d[1], theta[1])));
eft_robot.addRigidBody(RigidBody(Joint(Joint::TransZ),
Frame::DH(a[2], alpha[2], d[2], theta[2])));
for (int i = 3; i < jointNum; i++) {
eft_robot.addRigidBody(RigidBody(Joint(Joint::RotZ),
Frame::DH(a[i], alpha[i], d[i], theta[i])));
}

PosJ qLow(eft_robot.getJointNumbers());
PosJ qUpper(eft_robot.getJointNumbers());

for (int i = 0; i < eft_robot.getJointNumbers(); i++) {
qLow(i) = low[i];
qUpper(i) = upper[i];
}

double input_qj[500][jointNum];
for (int i = 0; i < 500; i++) {
for(int j = 0; j < 3; j++) {
input_qj[i][j] = GR1650RobotData[i][j];
}
for (int k = 3; k < jointNum; k++){
input_qj[i][k] = GR1650RobotData[i][k] * deg2rad;
}
for (int m = 0; m < 6; m++){
input_qt[i][m] = GR1650RobotData[i][m+jointNum];
}
}

ChainFkSolverPos_recursive fksolver(eft_robot);
PosJ q(eft_robot.getJointNumbers());

Frame flangeFrame;
// test it cost time;
double aa, bb, cc;
double A, B, C;
double fkRes[6];
auto fk_start = std::chrono::high_resolution_clock::now();
const int LOOP_NUMBER = 200;
const int COMPUTER_COUNT = dataInputNumber * LOOP_NUMBER;

for (int k = 0; k < LOOP_NUMBER; k++) {
for (int i = 0; i < dataInputNumber; i++) {
for (int j = 0; j < jointNum; j++) {
q(j) = input_qj[i][j];
}
fksolver.fk(q, flangeFrame);
}
}

auto fk_end = std::chrono::high_resolution_clock::now();
auto fk_duration = std::chrono::duration_cast<std::chrono::microseconds>(fk_end - fk_start);

double fk_sol_time = fk_duration.count() * 1.0 / COMPUTER_COUNT;
std::cout << "正解函数执行耗时: " << fk_sol_time << " 微秒" << std::endl;

PosJ qInit(eft_robot.getJointNumbers());
auto ik_start = std::chrono::high_resolution_clock::now();
OPTIMAL_IK::OPTIMAL_IK ik_solver_trac_ik(eft_robot, qLow, qUpper, maxTime, thr);

PosJ result(eft_robot.getJointNumbers());
int rc;
int solFailNumber = 0;
for (int k = 0; k < LOOP_NUMBER; k++) {
std::vector<double> random_numbers = generateRandomNumbers(jointNum, -10, 10);
for (int i = 0; i < dataInputNumber; i++) {
for (int j = 0; j < jointNum; j++) {
q(j) =input_qj[i][j];
}
fksolver.fk(q, flangeFrame);
for (int m = 0; m < jointNum; m++) {
qInit(m) = input_qj[i][m] + random_numbers[m] * deg2rad;
}

rc = ik_solver_trac_ik.ik(qInit, flangeFrame, result);
if (rc < 0) {
solFailNumber += 1;
//return -1;
}
}
}

auto ik_end = std::chrono::high_resolution_clock::now();
auto ik_duration = std::chrono::duration_cast<std::chrono::microseconds>(ik_end - ik_start);
double fk_ik_sol_time = ik_duration.count() * 1.0 / COMPUTER_COUNT;

std::cout << "逆解失败次数 " << solFailNumber << std::endl;
std::cout << "正解+逆解函数执行耗时: " << fk_ik_sol_time << " 微秒" << std::endl;

return 0;
}

问题及解释

1.KDL的inverse Jacobian和TRAC_IK的inverse Jacobian区别?

TRAC_IK 主要使用了 KDL 的 ChainIkSolverVel_pinv 来计算雅可比矩阵的伪逆,并基于非线性优化库 NLOPT 来进行求解。具体来说,TRAC-IK 结合了 KDL 提供的伪逆方法和 NLOPT 的优化算法,来提高逆运动学求解的效率和成功率。所以并没有新的雅可比求解的方式。

2.KDL中的joint limit包括哪些?

KDL的关节限制仅用于求解的,比如求解带有关节限制情况下,可用KDL中的ChainIkSoverPos_NR_JL来计算;另外提供了锁轴的计算方式, 相关内容可直接去看源码。

3.KDL求解成功率低,你认为主要问题在哪儿?

个人认为主要问题在于初始猜测、奇异性、关节限制处理、数值稳定性(如迭代次数, 阈值的设定)和运动学链复杂性等因素。

4.TRAC-IK非线性求解中cost function是什么?约束条件包括哪些?

在 TRAC-IK 中,cost function 被定义为机器人位置和姿态(法兰端)与期望目标(如果带有工具参数,需要转到法兰端)之间的误差。

约束条件只有关节限制,通过成本函数与约束条件限制,然后调用开源的非线性优化求解器NLOPT来进行求解。

Gazebo 仿真部分

ERROR: cannot launch node of type [robot_state_publisher/state_publisher]:解决方法

解决方法为修改/launch/display.launch文件中的 robot_state_publisher节点的 type为“robot_state_publisher”即可。

demo_gazebo无法启动

所报的问题如下

Error [parser.cc:488] parse as old deprecated model file failed.
Error Code 4 Msg: Required attribute[filename] in element[plugin] is not specified in SDF.
Error Code 8 Msg: Error reading element <plugin>
Error Code 8 Msg: Error reading element <model>
Error Code 8 Msg: Error reading element <sdf>

解决方式,屏蔽掉相关代码,参考如下

<transmission name="trans_joint_6">
<type>transmission_interface/SimpleTransmission</type>
<joint name="joint_6">
<hardwareInterface>hardware_interface/EffortJointInterface</hardwareInterface>
</joint>
<actuator name="joint_6_motor">
<hardwareInterface>hardware_interface/EffortJointInterface</hardwareInterface>
<mechanicalReduction>1</mechanicalReduction>
</actuator>
</transmission>
<gazebo>
<!--
<plugin name="gazebo_ros_control">
<robotNamespace>/</robotNamespace>
</plugin>
-->
</gazebo>

但是屏蔽掉后,无法在gazebo中做控制, 最后还是要对此部分内容做修改, 加入PID参数等。

gazebo仿真掉轴

排查是否由于使用solidworks导出文件有误

在gazebo中将重力(gravity)关闭,观察机器人是否正常起立, 若能正常起立,则为ros_gazebo_control部分没有配置好;ros_gazebo_control的控制参数形式如下:
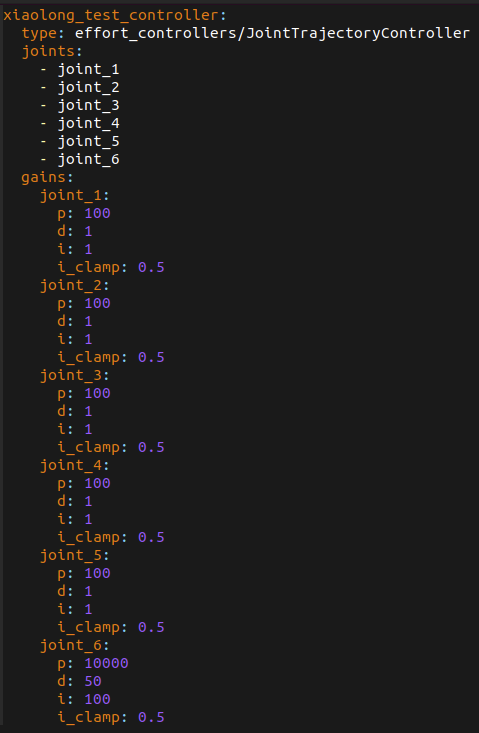
其中i_clamp为积分限幅(相当于死区控制),防止积分项过度累积,导致控制器输出不稳定的影响;

找不到要链接的动态链接库路径

编译正常,但是运行的时候会报出如下的错误

error while loading shared libraries: liborocos-kdl.so.1.5: cannot open shared object file: No such file or directory

那么在编译时需指明运行时链接的库的位置,参考代码如下所示(l为小写的L,且-Wl逗号后面不能有空格)

g++ main.cpp -lorocos-kdl -Wl,--rpath=/usr/local/lib

注意事项

在安装了ROS的情况下,KDL库的相关路径已经被添加到环境变量中,则可以直接链接,否则需要给出库的完整路径,此外,若有添加库路径到环境变量中的方法,应该也可以实现仅给出库的名称而不列出完整路径

其他未归类事项

建立软连接(用于自己修改KDL源码并在ROS中仿真):

sudo ln -s /usr/local/lib/liborocos-kdl-models.so /usr/local/include/

参考

[1] Orocos-KDL-Forward-Kinematics

[2] 机器人KDL库(Kinematic Solvers)

[3] PyKDL—运动段、运动链和运动树

知识共享许可协议